Acumino
US$0.99 解锁 Word + PDF(各一次下载)。报告全文在本页免费阅读。
Acumino
希腊创立的Physical AI初创公司,向工业制造商销售通过示范教学获得的灵巧操作能力,目前处于种子轮阶段,拥有DeepMind加速器徽章,以及一组公司外部尚无人核实过的性能数据。
| 报告状态 | 首轮高级深度报告。共14节,此为第1–7节。 |
| 覆盖日期 | 2026年9月18日 |
| 公司阶段 | 种子轮融资(累计融资1920万美元),商业化部署尚未规模化 |
| 编辑标准 | 证据标注。供应商声明绝不作为已核实事实呈现。 |
如何阅读本报告
Acumino是一家年轻公司,所处的品类——工业Physical AI——中,系统在精心编排的演示中所能做到的与在三班制工厂车间实际能做到的之间的差距,就是整个商业问题的核心。本报告的大部分内容正是围绕这一差距展开。
以下每一条实质性陈述都带有四种标签之一,或明确标注,或通过行内引用和措辞体现。
| 标签 | 含义 | 在文中的呈现方式 |
|---|---|---|
| 已核实事实 | 由监管文件、官方产品文档、具名客户、一手研究或多个独立来源确认。 | 直接陈述,附方括号引用。 |
| 公司声明 | 由Acumino或其投资者/新闻稿主张,未经独立证实。 | 标注为"公司声称"、"供应商自述"、"据Acumino"。 |
| 编辑推断 | 基于公开证据得出的合理结论,非公司主张。 | 标注为"我们推断"、"合理的解读是"、"根据现有证据"。 |
| 未知 | 未公开披露。 | 标注为"未公开披露",而非填充内容。 |
全文贯彻三项具体纪律。精心编排的演示视频不是自主生产性工作的证据。出货量或已签署的管线数字不是有偿、持续部署的证据。合作公告——包括涉及具名投资者的公告——不是付费客户的证据。档案材料薄弱之处,本报告会如实说明。
关于来源质量的说明:所提供的档案材料中包含一组来源(19–24、27–29),涉及ACEMAGIC迷你PC、Maserati和Range Rover可靠性以及站点可靠性工程。这些是关键词"reliability"匹配及无关硬件产生的提取伪影,并非Acumino相关材料。为完整性和透明度起见,它们在第14节中予以转载,但在本报告任何地方均不作为关于Acumino的证据对待。其中两条(19、20)在档案材料本身中已被标记为错误提取。
01执行摘要
Acumino是一家由希腊人创立的公司,成立于2021年,是从其自身材料所称的十七年以上机器人研究中分拆出来的,主要总部位于希腊Elliniko,并在西雅图、奥克兰和日本设有额外办公室1245。它构建其所谓的硬件无关基础模型,用于灵巧工业操作,并将由此产生的能力作为订阅服务出售,而非出售机器人本身458。首席执行官是Minas Liarokapis,这一点在独立和官方来源中均得到确认567。根据商业数据聚合商Caplight的数据,截至2026年7月,该公司拥有31名员工,高于此前的26名3。
其商业主张狭窄而清晰:工业制造商在重复性、灵巧性任务(如复杂装配、配套、包装和物料搬运)中面临劳动力短缺;Acumino将其技术栈安装到客户或集成商已经拥有或可以购买的机器人上,通过使用生产夹具的人类演示来教授任务,训练模型,然后自主运行该任务458。该公司声称可在数天内完成部署,而独立报道对同一主张的描述则是从数月缩短到数周49。它声称可靠性超过99.9%,吞吐量提升45%;档案中没有独立来源证实这两个数字4。这两个声明是整个推介的承重数字,截至本报道日期,它们尚未得到验证。
在财务方面,Acumino总共筹集了1920万美元:一轮750万美元的预种子轮和一轮1170万美元的种子轮,由Radar Ventures领投,于2026年6月至7月左右完成56781011。种子轮金额得到2026年6月25日SEC Form D文件的佐证,该文件记录了1170万美元的目标金额和2026年4月15日的首次销售12。该文件是档案中最有力的硬性书面证据。投资者包括Radar Ventures、LDV Partners、Big Pi Ventures、MegaChips Corporation、Schaeffler、Bulent Celebi、Higher Life Ventures和Possible Ventures5810。其中两个名字的意义超越资本:MegaChips是一家日本半导体公司,同时也已成为部署合作伙伴;Schaeffler是一家一级汽车和工业供应商,即使没有披露的商业合同,其在资本结构中的存在也具有战略意义。
2026年6月,Acumino被选为Google DeepMind首届欧洲机器人加速器的十五家初创公司之一,这是一个为期三个月、无股权要求的项目,提供Gemini模型访问权限、最高35万美元的云积分和DeepMind工程师指导,并将于2026年9月在伦敦举行Demo Day6713。这是一项真实的资质,并在多个独立来源中得到验证。它也不是投资,不是客户关系,不应被解读为其中任何一种。
该公司表示,来自现有客户的部署管道有600个,并立志在2027年实现数百个实际部署8。该数字来源于一篇投资者博客文章,未经独立验证,应被视为带有较大误差范围的公司声明。对Acumino阶段的诚实描述是试点和早期商业化:真实合同可能存在,真实部署可能存在,但公开记录中没有出现独立的现场报告、具名客户确认或第三方性能审计。
本报告的核心编辑判断是,Acumino汇集了一套异常可信的软资产——一个DeepMind加速器席位、一个一级工业投资者、一个日本市场推广合作伙伴、一个连贯的硬件无关论点,以及一个真正困难的技术问题——而其硬资产状况仍然薄弱。该公司在一个除了可靠性和速度之外什么都不买的市场中出售可靠性和速度。在独立第三方在客户现场测量这两项之前,Acumino是一个资质良好的赌注,而非一个已被证明的赌注。
最新新闻
02Acumino的故事
2.1 创立与研究传承
Acumino成立于2021年,独立来源与官方来源均一致将其描述为一家脱胎于十七年以上机器人学研究积累的衍生公司1257。该研究的确切机构来源在档案中并未说明。首席执行官Minas Liarokapis已由多个独立来源与官方来源确认567。所提供的材料中并未详述其学术与研究背景,本报告不会对此进行推测。可以确定的是,创始团队的研究传承在该公司的发表记录中有迹可循,其中包括元学习自适应动力学模型、三臂视觉运动模仿学习,以及运行时可编辑的运动-操作行为等工作141516。这一研究画像与一个操作与学习实验室的出身相符,而非控制或集成背景。
十七年这一表述是公司关于传承的主张,而非可验证的企业事实。它合理且与发表记录一致,但应被解读为定位话术:它告诉买家,这不是一家2023年的大模型套壳公司,而是一个早在当前基础模型周期开始之前就一直在研究机器人操作的团队。编辑推断: 传承主张在Acumino的融资与销售叙事中发挥着实际作用,而这类主张恰恰是容易提出、难以证伪的。它本身并不构成技术优越性的证据。
2.2 地理布局与公司形态
总部位于希腊Elliniko,并在西雅图、奥克兰和日本设有办公室1245。品牌页面将美国、希腊、新西兰和日本列为其运营地区4。一份SEC Form D备案记录来自马萨诸塞州波士顿12,档案将其解释为很可能是美国法律实体注册地,而非运营总部。这一解释是合理的:美国初创公司通常从注册代理或公司注册地址提交Form D,该地址与实际工作地点毫无关系。
这种分布式布局值得驻足思考,因为它并非偶然。希腊提供研究与工程基地,以及显著低于美国的成本结构。西雅图是标准的美国商业滩头阵地,靠近Amazon、Microsoft以及密集的工业自动化集群。奥克兰是一个不寻常的选择,档案中未作解释;新西兰制造业基础薄弱,因此合理的推断是某位创始人或关键工程师常驻那里,或者它充当低成本工程节点。日本则是商业上最具意义的一个:它是世界上机器人密度最高的制造业经济体,也是MegaChips合作关系的所在地9。
编辑推断: 地理分布是一种刻意的套利——在希腊和新西兰进行研究成本工程,在美国建立商业存在,并通过合作伙伴主导进入日本。对于一家31人的公司而言,这是合理的结构,但这也意味着公司横跨四个时区,而员工总数比一家中型工厂的维护部门还少。这种分散带来的执行风险是真实存在的,而档案中没有任何公司材料承认这一点。
2.3 融资历史
融资记录是Acumino故事中记录最完善的部分。
| 轮次 | 金额 | 时间 | 领投/重要参与方 | 证据质量 |
|---|---|---|---|---|
| Pre-seed | 750万美元(由总额相减推断) | 档案中未注明日期 | Big Pi Ventures、Possible Ventures、Higher Life Ventures、Bulent Celebi | 公司主张/推断——金额为推导所得,并非直接陈述358 |
| Seed | 1170万美元 | 首次销售2026年4月15日;Form D于2026年6月25日提交;约2026年7月公布 | Radar Ventures(领投)、LDV Partners、Big Pi Ventures、MegaChips、Schaeffler、Bulent Celebi、Higher Life Ventures、Possible Ventures | 已验证——多个独立来源加SEC Form D5678101112 |
| 总计 | 1920万美元 | — | — | 总额已验证;pre-seed拆分系推断358 |
两点观察。第一,SEC Form D是整个档案中最硬的证据:它是一份监管备案,记录了具体的目标金额和具体的首次销售日期,并独立佐证了媒体报道的1170万美元这一数字12。第二,750万美元的pre-seed数字是通过从总额中减去seed得出的,而非档案中任何来源直接陈述的。这一推导在算术上干净利落,但它是一种推断,应被标注为推断。
投资者名单比金额更有意思。Radar Ventures领投了seed轮567。LDV Partners和Big Pi Ventures是风险投资基金。MegaChips是一家上市的日本半导体公司,同时也是Acumino的日本部署合作伙伴9。Schaeffler是一家重要的德国汽车与工业供应商。在一轮1170万美元的seed轮中出现两家战略产业投资者并不寻常,并且在实质上降低了市场进入问题的风险,因为这意味着至少有两个拥有深厚制造业关系的组织选择为这一论点投入资金。这并不意味着任何一方已签署付费部署合同,档案中也未披露任何此类合同。
2.4 DeepMind加速器
2026年6月9日,Acumino被宣布为Google DeepMind首届欧洲机器人加速器十五家初创公司之一6713。该计划为期三个月,不涉及股权,提供Gemini模型访问权限、最高35万美元云积分,以及DeepMind工程师的指导,最终于2026年9月在伦敦举行Demo Day67。多个独立来源一致确认所有这些细节,这使其成为档案中验证较为充分的事实之一。
对这一资质的正确解读应当狭窄。它是一个筛选信号:十五家公司由一个技术素养深厚的评估方从更大的申请池中选出,这能告诉你一些关于DeepMind评审者如何评估Acumino技术路径的信息。它不是投资,不是客户,也不是对可靠性或吞吐量主张的验证。加速器入选是关于潜力的陈述,而非关于表现的陈述。编辑推断: 加速器对Acumino的主要实际价值很可能是云积分和Gemini访问权限,两者都降低了训练和推理成本,而公司恰恰在这个阶段正将seed资金烧在这些事情上。
2.5 MegaChips合作与日本
MegaChips与Acumino宣布了面向日本市场的联合开发与部署安排,日本首个演示环境设立在MegaChips的场所9。MegaChips同时是战略投资者589。该公告是一份联合新闻稿,这意味着它部分受到供应商影响,但它也比Acumino自己的营销文案更为具体:它将部署速度优势描述为将自动化时间从数月缩短至数周,而公司主页则声称只需数天49。
这一差异虽小,却很说明问题,§11将对此详细讨论。目前只需注意,更保守的数字出现在技术性更具体的文件中。
2.6 这个故事所不包含的内容
读者可能预期的若干内容在公开记录中缺失。没有披露具名客户。没有披露带有日期和地点的部署数量。没有披露收入,没有披露合同价值,也没有披露机器人即服务订阅的单位经济模型。没有披露失败率,没有披露干预率,也没有披露人工协助之间的平均间隔时间。没有披露当已教授任务发生漂移时会发生什么,而在工业操作中,这是常态而非例外。
对于一家seed阶段公司而言,这些都不寻常。但所有这些对于公司核心主张是否属实都至关重要。此处指出这一缺失,并在§7和§11中再次讨论。
03产品组合:Acumino究竟在卖什么
3.1 产品是服务,不是机器人
关于Acumino产品组合,最重要的一点是:根据档案中的证据,Acumino并不销售机器人。它销售的是在机器人上交付的一种能力。该公司描述了一种"机器人即服务"(robot-worker-as-a-service)模式,其中Acumino负责安装、数据采集、模型训练和维护,客户支付订阅费用 58。多个独立新闻来源对同一模式的描述证实了这一点 5781011。
这一区别在商业上至关重要。出售机器人是一笔资本支出,附带折旧计划和集成商参与。为一台能工作的机器人支付订阅费则是一笔运营支出,与人类工资形成竞争。Acumino明确将自己定位于与工资线竞争,而非与资本支出线竞争,这对于一个由劳动力短缺驱动的市场而言是正确的定位框架 18。这也意味着Acumino承担部署风险:如果机器人不能工作,客户就停止付费,而Acumino已经支出了安装和训练成本。
编辑推断: 在当前技术成熟度下,RaaS模式是这项技术正确的商业结构,因为它将Acumino的激励与实际正常运行时间对齐,并消除了客户对购买昂贵机器却无法达标的恐惧。这也是使可靠性声明成为关键承重结构的模式。在资本支出销售模式下,99.9%的可靠性声明只是营销话术。在订阅模式下,它是合同层面的风险敞口。
3.2 AcuBrain数据引擎
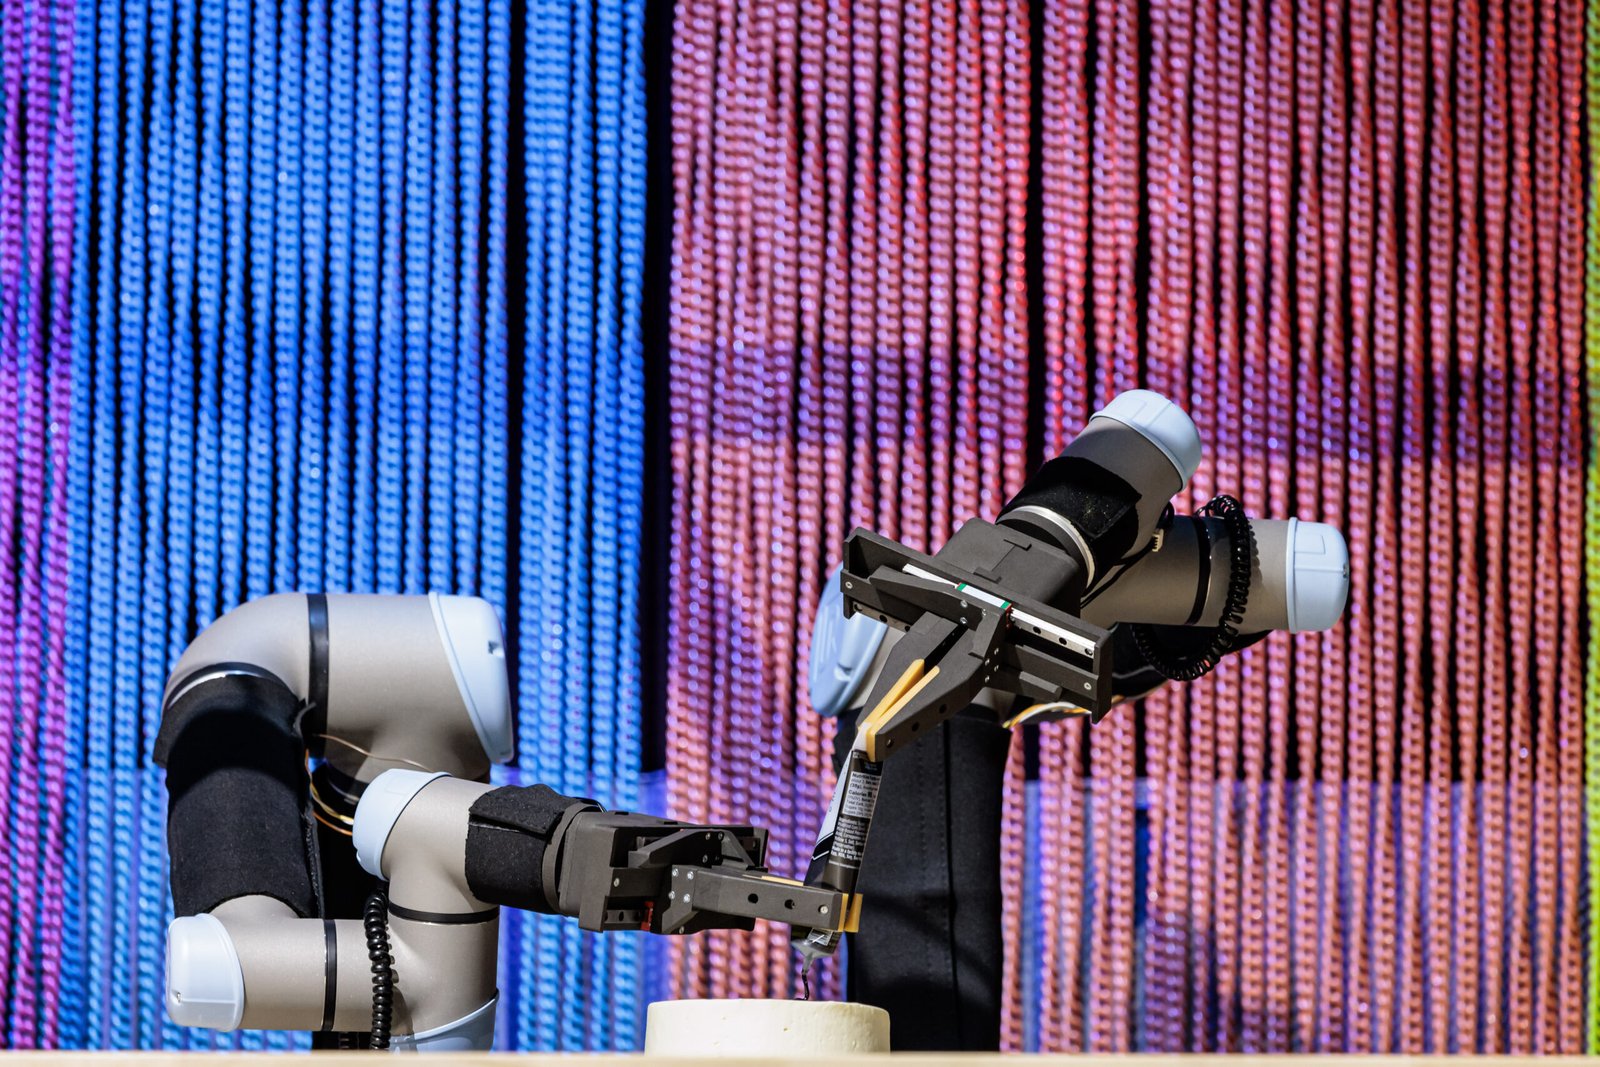
核心技术产品是Acumino所称的AcuBrain数据引擎 4。根据该公司自己的描述,它使用生产级夹爪和手部采集人在回路(human-in-the-loop)的演示数据,从这些演示中训练基础模型,并产出可跨多个机器人平台部署的模型,无需逐台机器人重新采集数据或进行任务特定的重新编程 4。官方品牌页面提供了现有最详细的技术描述,且与独立报道中的框架一致 457。
该描述中嵌入的声明才是关键:硬件无关、无需逐台机器人重新采集数据、无需任务特定重新编程。如果属实,这就是系统集成业务(每次部署都是定制工程)与软件业务(边际部署成本低廉)之间的区别。Acumino的整个风险投资级论证都建立在此之上。编辑推断: 这也是最可能部分属实的声明。用于操作的基础模型确实在一定程度上可以跨 embodiment 迁移,但程度才是问题所在,而档案中没有出现对Acumino在其所列平台上迁移性能的独立评估。
3.3 支持的机器人平台
Acumino声明支持Universal Robots、Fanuc、Mitsubishi MELFA、Fairino和OpenArm等平台 4。研究出版物还展示了在Unitree H1-2和Alex人形平台上的工作 1516。
| 平台 | 类型 | 厂商声明的支持 | 证据质量 |
|---|---|---|---|
| Universal Robots | 协作机械臂(丹麦) | 是 4 | 公司声明 |
| Fanuc | 工业机械臂(日本) | 是 4 | 公司声明 |
| Mitsubishi MELFA | 工业机械臂(日本) | 是 4 | 公司声明 |
| Fairino | 协作机械臂(中国) | 是 4 | 公司声明 |
| OpenArm | 开源机械臂 | 是 4 | 公司声明 |
| Unitree H1-2 | 人形机器人 | 仅研究演示 1516 | 已验证为研究,非产品 |
| Alex | 人形机器人 | 仅研究演示 1516 | 已验证为研究,非产品 |
平台列表颇具启发性。Universal Robots和两个日本工业品牌覆盖了欧洲、美国和日本的协作及传统工业细分市场。Fairino是一家定价激进的中国协作机械臂制造商,这表明Acumino正在定位面向成本敏感的部署场景,其中机械臂本身便宜,智能才是增值所在。OpenArm是一个开源平台,这更多是开发者关系意图的信号,而非商业部署的信号。
人形机器人条目属于研究,而非产品,应如此理解。在论文中展示Unitree H1-2上的策略,与在商业部署中支持它是不同的活动。编辑推断: 人形机器人工作最好被理解为一种对冲和招聘资产。如果人形机器人成为2030年代的工业平台,Acumino希望其模型层是运行在它们之上的东西,而在人形机器人移动操作(loco-manipulation)上发表论文能以低成本保持这一选项开放。它今天并不是一条产品线。
3.4 任务领域
Acumino列出复杂装配、配套(kitting)、物料搬运、复杂包装、柔性物体处理、双臂协调和材料沉积作为其任务领域 457。这份列表在官方和独立来源中一致,是产品组合描述中得到较好佐证的部分之一。
这份列表也揭示了技术难度实际所在。复杂装配和柔性物体处理是工业操作中最难的一端:涉及接触密集型动力学、严格公差和会变形的物体。配套和包装更容易、更重复。物料搬运是最简单、最商品化的,也是大多数仓储自动化已经竞争的领域。编辑推断: 列表的广度是一种营销选择,而商业上有意义的问题是Acumino在这些领域中哪些能真正以所声称的可靠性交付。一家能以99.9%可靠性完成柔性物体处理的公司拥有可防御的业务。一家能以99.9%可靠性完成配套的公司,其业务要与所有其他自动化供应商竞争。
3.5 部署模式与速度
部署模式是基于订阅的RaaS,由Acumino负责安装、数据采集、训练和维护 58。公司声称部署速度为数天 4,而在MegaChips合作公告中描述为从数月缩短到数周 9。
| 声明 | 来源 | 数字 | 独立佐证 |
|---|---|---|---|
| 部署速度 | Acumino主页 | "数天" 4 | 无 |
| 部署速度 | MegaChips/Acumino联合发布 | "数月到数周" 9 | 无,但有更具体的背景 |
| 可靠性 | Acumino主页 | ">99.9%" 4 | 无 |
| 吞吐量提升 | Acumino主页 | "+45%" 4 | 无 |
| 管道 | Big Pi投资者博客 | 600个部署 8 | 无 |
这张表是商业论证的核心,也是证据问题的核心。每一个能让买家或投资者评估Acumino的性能数字都来自厂商。档案明确记录,在任何非厂商来源中均未找到对可靠性和吞吐量指标的独立验证,新闻报道也没有重复或验证这些具体数字。
3.6 产品组合中不包含的内容
未公开披露的内容包括:订阅定价、合同期限、最低部署规模、600个部署管道按客户和任务的构成、已上线部署的地理分布、当前在生产中运行Acumino模型的机器人数量,以及每班次的人工干预率。这些才是能将产品组合描述从推介材料转化为可审计业务的数字。
产品与版本
04技术栈:优势与尚待完成的工作
4.1 所描述的架构
根据Acumino自身材料中的描述,并在独立报道中得到印证,其技术栈包含三个阶段 457:
- 演示采集。 由人类使用生产用夹爪或手部执行任务。数据在回路中采集,人类处于回路之中,而非从远处遥操作机器人。
- 模型训练。 AcuBrain数据引擎基于采集到的演示训练基础模型。
- 部署。 训练好的模型在目标机器人平台上运行,公司声称可跨平台迁移,无需针对每台机器人重新采集数据或进行任务特定的重新编程 4。
最突出的设计选择是在演示过程中使用生产用夹爪和手部。许多模仿学习流水线通过遥操作装置或专用手持设备采集数据,这在演示与部署之间引入了形态学差距。通过实际末端执行器采集数据可缩小这一差距。档案中的TacUMI论文——一种面向接触密集型任务的多模态通用操作接口——与这一问题空间直接相关,尽管它源自TUM和Agile Robots而非Acumino 17。编辑推断: Acumino的方法与该领域的发展方向一致,选择生产用夹爪是一项合理的工程决策,可减少一类迁移误差。
4.2 研究基础
发表记录为了解实际技术工作提供了最清晰的窗口。档案中出现了四篇论文:
| 论文 | 主题 | 发表 venue / ID | 评估范围 | 与Acumino的相关性 |
|---|---|---|---|---|
| 元学习自适应动力学模型 | 用于控制的习得动力学 | arXiv 2207.12062 14 | 仅仿真机器人;真实系统评估待定 | 基础性;早于商业化重心 |
| TriManPolicy | 三臂视觉运动模仿学习 | arXiv 2607.25731 15 | 6个真实世界任务 | 与多臂操作直接相关 |
| 运行时可编辑行为创作 | 人形机器人上快速、鲁棒、可适应的移动操作 | arXiv 2609.01518 16 | 6个任务变体 | 人形机器人对冲;行为创作工具 |
| TacUMI | 面向接触密集型任务的多模态通用操作接口 | arXiv 2601.14550 17 | 档案中未说明 | 非Acumino——TUM / Agile Robots |
对这张表的诚实解读是喜忧参半。动力学模型论文仅在仿真中评估,真实系统评估明确待定 14。三臂操作和行为创作论文分别在真实硬件上跨六个任务和六个任务变体进行评估 1516,这有意义但规模较小:六个任务是能力的展示,而非可靠性的展示。TacUMI论文并非Acumino的工作,不应归功于它,尽管它出现在档案中表明该公司至少与该研究群体相邻。
编辑推断: 研究记录与一个有能力操作学习团队相符。它与一个已解决工业可靠性的团队不符。论文中的六个真实世界任务距离生产线三班倒99.9%正常运行时间还有很长的路要走,而这两者之间的差距正是大多数机器人公司消亡之处。
4.3 技术优势可能所在之处
档案中有三件事表明真正的技术实力而非定位包装。
第一,硬件无关的声明,即使仅部分属实,也需要一种将任务表示与具身形态分离的模型架构。这比针对特定机械臂训练策略更难也更有趣,而关于三臂操作和人形移动操作的发表记录与一个致力于通用操作表示的研究团队相符 1516。
第二,通过生产用夹爪进行演示的选择同时缩小了仿真到现实的差距和形态学差距,这种决策来自真正部署过机器人而不仅仅是训练过策略的人。
第三,DeepMind加速器入选,经多个独立来源验证,是一个信号,表明技术素养高的评审者评估该方法值得支持 6713。这不是证明,但也不是毫无意义。
4.4 尚待完成的工作
档案明确指出部分研究仅在仿真中进行,且缺乏独立现场报告。除此之外,若干技术问题在公开记录中尚无答案。
可靠性工程。 大于99.9%可靠性的声明是系统级声明,而非模型级声明。实现它需要故障检测、恢复行为、错误处理和优雅降级,这些在档案中的已发表研究中均未出现。在99.9%的尝试中成功的策略与以99.9%正常运行时间运行的系统是不同的产物,而工厂购买的是后者。
分布偏移。 工业任务会漂移:零件批次间存在差异,光照变化,夹具磨损,操作员装载托盘的方式不同。根据现有证据,已发表工作未涉及模型在部署后如何处理漂移。运行时可编辑行为创作论文 16 暗示了用于部署后调整的工具,但它是一篇人形移动操作论文,而非工业装配论文。
干预率。 未公开披露。这是任何RaaS部署最重要的单一运营指标,其在所有公开材料中的缺失值得注意。
在所列出平台间的迁移性能。 公司声称可在Universal Robots、Fanuc、Mitsubishi MELFA、Fairino和OpenArm上部署,无需针对每台机器人重新采集数据 4。档案中未出现对跨平台迁移性能的独立评估。
数据效率。 每个任务需要多少演示,以及这如何随任务复杂度扩展,未公开披露。这决定了每次部署的成本,进而决定了RaaS模式的单位经济性。
4.5 对技术栈的一个判断
编辑推断: Acumino的技术栈在研究层面可信,在系统层面未经证实。已发表工作展示了一个理解现代模仿学习和多臂操作的团队。商业声明需要可靠性工程能力,而公开记录并未证明这一点。这两者之间的差距是公司的核心执行风险,而这个差距是通过部署经验而非研究来弥合的,这意味着它弥合得缓慢且昂贵。
05研究、论文、作者与实验室
5.1 发表记录
根据档案材料,Acumino的研究产出由四篇论文构成,涵盖学习动力学、多臂模仿学习、人形机器人移动-操作行为创作以及一种操作接口。§4.2中的表格对其进行了总结。本节讨论这些记录能证明什么、不能证明什么。
元学习自适应动力学论文14是其中最早、也最具基础性的一篇。该论文仅在仿真机器人上进行评估,真实系统评估被列为待完成。编辑推断: 这篇论文很可能早于或恰逢公司成立之时,代表了该公司所声称的研究传承。其局限性——仅仿真评估——是当时动力学模型研究的普遍局限,并非对该工作的批评,但这确实意味着它无法提供关于真实世界可靠性的任何证据。
TriManPolicy论文15与Acumino的商业主张最为直接相关。三臂视觉运动模仿学习解决的是三臂协调问题,这正是真实装配和配套作业中出现的双臂加夹具类问题。该论文在六个真实世界任务上进行了评估,这是真正的硬件演示。然而,六个任务只是能力演示,而非可靠性研究。
行为创作论文16研究人形机器人上快速、有韧性且可适应的移动-操作行为,在六个任务变体上进行了评估。标题中"有韧性"一词值得关注,因为韧性正是工业部署所要求的属性,但六个变体的评估范围不足以确立工业级韧性。
TacUMI论文17并非Acumino的工作。它来自TUM和Agile Robots,涉及一种用于接触密集任务的多模态通用操作接口。它被纳入档案材料,大概是因为主题相近。它不应被计为Acumino的产出,本报告也不将其计入。
5.2 作者与实验室
档案材料中未公开披露。档案材料未列出个人作者姓名,未标明Acumino创始人的来源实验室,也未在arXiv标识符之外注明已发表工作的机构隶属关系。十七年研究传承的主张1257暗示了学术出身,但档案材料并未指明。
这是一个真实的空白。在机器人领域,创始团队的出身是判断技术能力最有力的可用信号之一,因为该领域很小,能够构建可靠操作系统的研究者彼此都认识。评估Acumino的读者会想知道创始人来自哪个实验室、师从哪位导师、此前构建过哪些系统。档案材料没有提供这些信息,本报告也不会凭空编造。
5.3 代码仓库与数据集
未公开披露。档案材料中不包含与Acumino相关的开源代码仓库、已发布模型权重或公开数据集的任何信息。该公司对OpenArm的支持声明4表明其与开源机器人生态有一定接触,但没有任何代码仓库或数据集发布被记录在案。
编辑推断: 对于保护核心资产的商业公司而言,不发布任何产物是正常的,而AcuBrain数据引擎恰恰是公司会保持专有的那类资产。然而,这确实意味着外部研究者无法独立评估该公司的声明,这是贯穿本报告的证据问题的结构性特征。
5.4 研究记录证明了什么
剥离定位包装后,发表记录证明的是:Acumino的团队能够产出关于现代操作学习的可同行评审工作,包括在真实硬件上评估的多臂模仿学习。这是一项真实且非平凡的资质。它不能证明该团队能够构建以工业级可靠性运行的系统,因为档案材料中没有任何论文尝试衡量这一点,也因为最接近这一目标的论文是在六个任务上而非生产线上进行评估的。
<!-- module: papers --> <!-- module: authors-labs --> <!-- module: repos --> <!-- module: datasets -->06媒体证据库:视频证明了什么
6.1 现有媒体
本档案包含六个视频来源。其中四个与Acumino无关:三个ACEMAGIC迷你PC评测1920212223和一个Maserati Quattroporte长期持有评测24。另有三个来源涉及无关领域的可靠性问题:一个美国能源部可靠性专题页面25、一篇关于临床体征有效性的PubMed论文26,以及一个关于站点可靠性工程的YouTube讲解视频29。一个Reddit帖子讨论了汽车中可靠性与耐用性的区别28。一个YouTube视频涉及Range Rover的可靠性27。
档案中恰好只有一个视频真正关于Acumino:一个Slush 2025座谈会,标题为“Talking Heads — Acumino on Dual-Use AI & Robotics”18。
这一点值得明确说明,因为它决定了可以得出什么结论、不能得出什么结论。档案中关于Acumino的媒体证据基础仅为一个会议座谈会。在所提供的材料中,没有产品演示视频、没有部署影像、没有客户证言视频,也没有第三方拆解或评测。
6.2 Slush座谈会确立了哪些事实
Slush 2025座谈会18是一段有Acumino代表参与的公开对话录像。档案记录显示,该视频中识别出的首要客户驱动因素是工业劳动力短缺,这一点由公司代表明确表述。这是一个有用的数据点:它从公司自己口中、在公开论坛上确认了Acumino的市场进入论点是劳动力替代,而非——比如说——质量改进或吞吐量优化作为首要驱动因素。
该座谈会的标题还围绕双用途AI与机器人技术,这表明公司愿意公开讨论与国防相关的应用。编辑推断: 2025年在欧洲创业会议上采用双用途框架是一种定位选择,它打开了一个巨大的潜在市场,同时也带来了一系列监管和声誉问题,而档案中并未涉及这两者。此处将其作为一个信号记录,而非一条业务线。
6.3 媒体未能证明什么
档案中没有任何视频显示Acumino系统在客户设施中自主执行生产性工业任务。Slush座谈会是谈话节目形式,不是演示。这意味着档案中不包含该公司核心能力的视觉证据。
这对一家种子阶段公司来说并不罕见,也不能作为该能力不存在的证据。它确实意味着,对Acumino实际表现的任何评估完全依赖于书面声明和研究论文,而标准的警示完全适用:一段精心编排的演示视频,即使存在,也不能证明自主生产性工作。完全没有任何演示视频,只是意味着这个问题完全悬而未决。
6.4 提取伪影
在一份关于工业机器人公司的档案中,出现ACEMAGIC迷你PC评测、Maserati和Range Rover可靠性视频,以及一个站点可靠性工程讲解视频,这是一个数据质量问题,而非关于Acumino的发现。档案本身将其中两个迷你PC视频标记为提取错误1920。这些来源为透明起见在§14中重现,并在本报告的所有分析中予以排除。
给读者的教训关乎证据卫生的一般原则:自动化研究管道基于关键词进行匹配,而“可靠性”这个关键词在汽车评测、临床论文和可靠性工程内容中出现的频率,与在机器人技术中一样高。任何将Acumino的可靠性追溯到这些来源的说法都是虚假的。
媒体库
07商业现实
7.1 商业上实际已验证的内容
关于Acumino已验证的商业事实范围狭窄,可以详尽列出。
已验证: 该公司在由Radar Ventures领投的种子轮中筹集了1170万美元,由一份日期为2026年6月25日、首次销售日期为2026年4月15日的SEC Form D文件佐证5678101112。已验证: MegaChips与Acumino宣布了针对日本的联合开发与部署安排,并在MegaChips的场所建立了演示环境9。已验证: Acumino被选入Google DeepMind欧洲机器人加速器6713。已验证: 该公司运营基于订阅的机器人即服务模式5781011。已验证: 截至2026年7月,该公司雇有31人3。
这就是经得起证据审查的、具有商业实质性的完整事实清单。其余一切都是公司声明。
7.2 已声明但未验证的内容
公司声明: 来自现有客户的600台部署管道,目标是在2027年实现数百台上线8。这一数字来源于一篇投资者博客文章,属于部分利益相关方来源。档案中没有任何独立来源予以佐证。“管道”一词在这里承担了大量工作:管道可以包括口头意向表达、未签署的提案和探索性对话。它不是积压订单,也不是收入。
公司声明: 可靠性大于99.9%4。无独立验证。档案中没有任何新闻来源重复或证实这一说法。
公司声明: 吞吐量提升45%4。无独立验证。档案中没有任何新闻来源重复或证实这一说法。
公司声明: 数天内完成部署4。在侧重点上(尽管实质上并非如此)与MegaChips联合发布的声明相矛盾,后者称需要数周9。
08市场与使用场景
Acumino的商业论点建立在一个单一且已被充分验证的宏观条件之上:在重复性、需要灵巧操作、高混合度的制造任务中,工业劳动力稀缺。该公司自己在一次视频采访中的表述是,劳动力短缺是客户的首要驱动因素 18。这是一个可信的起点,但也是整个故事中差异化程度最低的部分。从Universal Robots到Figure,每一家机器人厂商都在援引同样的短缺。有趣的问题不是短缺是否存在,而是Acumino能够以演示教学、硬件无关的基础模型可信地解决哪些具体任务族,以及这种方法在哪些地方具有结构性优势、在哪些地方存在结构性风险。
8.1 Acumino声称的任务分类
在官方品牌页面和新闻报道中,Acumino列出了一组一致的任务领域 1457:
| 任务族 | 涉及内容 | 为何传统方式难以自动化 | Acumino声称的适配性 |
|---|---|---|---|
| 复杂装配 | 多零件插入、力敏感配合、公差关键连接 | 需要接触密集型控制和逐零件重新编程 | 核心主张;演示教学 |
| 配套拣选 | 拣选并将不同组件分组为套件 | 高SKU可变性、频繁换型 | 核心主张 |
| 物料搬运 | 机器上下料、转移、装载/卸载 | 通常已经自动化;差异化程度低 | 相邻领域 |
| 复杂包装 | 柔性物体操作、可变形物品 | 传统视觉和抓取规划在可变形物体上失效 | 核心主张 |
| 柔性物体处理 | 线缆、袋子、软性物品 | 状态估计和抓取合成在通用情况下尚未解决 | 已声明领域 |
| 双臂协调 | 双臂任务 | 协调与共享工作空间控制 | 已声明领域 |
| 材料沉积 | 点胶、涂覆 | 路径与力控制 | 已声明领域 |
这个分类很宽泛。这种宽泛本身就是值得审视的信号。一家种子阶段、大约31名员工的公司 3 声称在装配、配套拣选、包装、柔性物体、双臂工作和沉积方面都具备能力,这等于在声称一个通用操作栈,而不是一个点解决方案。种子阶段的通用性主张很常见,且很少能在与单条生产线的接触中存活下来。更有信息量的问题是:这些领域中哪一个拥有具名的、付费的、可引用的客户。在公开记录中,一个都没有。
8.2 该方法具有结构性优势的领域
高混合、低产量生产。 基于演示的教学在经济上最有说服力的地方,是换型成本占主导的场合。如果一条产线三年都跑同一个零件,传统编程的摊销完全没问题,基础模型几乎不增加价值。如果一条产线每周或每天换型,重新工程化一个传统工作单元的成本是惩罚性的,而一个产线操作员可以通过演示重新教学的系统就具有真正的结构性优势。Acumino自己关于部署速度的主张,即使以其保守的“数月到数周”形式 9,也正瞄准这一细分市场。
没有机器人工程师的中小制造商。 厂商“任何工人都能教这个系统” 14 的表述,瞄准的是无力承担系统集成商费用的企业。这是一个真实且服务不足的市场。它同时也是吸收集成风险的意愿和能力最低的市场,这对一家种子阶段厂商不利。
夹爪无关的数据采集。 AcumBrain数据引擎被描述为使用生产夹爪和手来采集演示 4。如果准确,这意味着教学数据是用将在生产中运行的同一末端执行器采集的,避免在工具上出现仿真到现实的迁移差距。这是一个合理的工程选择,也是相对于那些在仿真中或用与部署夹爪不同的仪器化手套进行教学的厂商的一个可信差异化点。
8.3 该方法存在结构性风险的领域
公差关键装配。 在高成本制造业(航空航天、汽车动力总成、医疗器械)中,劳动力短缺痛点最严重的领域,也是公差和可追溯性要求最严格的领域。一个在厂商主页上宣称达到“>99.9%可靠性” 1 的演示教学模型,与一个能通过客户过程能力审核的模型不是一回事。没有公开证据显示Acumino通过了受监管的质量关卡。
周期时间关键的产线。 一个+45%吞吐量主张 1 在没有基线的情况下毫无意义。如果基线是人工工位,机器人吞吐量超过人类并不稀奇。如果基线是现有的自动化工作单元,这一主张将意义重大,但没有发表此类对比。
安全认证。 与人类并肩的工业部署需要根据ISO 10218 / ISO/TS 15066或等效制度进行风险评估。Acumino的公开材料没有描述经过认证的安全架构、安全等级控制器或第三方安全评估。对于一个运行在第三方机械臂上的硬件无关层,安全责任很可能由集成商和机械臂厂商分担,这在商业上是一个尴尬的处境。
8.4 地理市场结构
Acumino的布局对应四种不同的市场打法:
| 地理区域 | 存在依据 | 市场逻辑 | 证据质量 |
|---|---|---|---|
| 希腊 / 欧盟 | 总部位于Elliniko 57 | 本土市场、欧盟工业基础、DeepMind加速器资源 | 已验证(多来源) |
| 美国 | 西雅图办公室 57;SEC Form D从马萨诸塞州波士顿提交 12 | 最大的工业自动化市场;用于签约的美国实体 | 已验证(申报文件+新闻) |
| 日本 | 办公室及MegaChips演示环境 9 | 严重的劳动力短缺、高自动化接受度、MegaChips作为投资者和渠道 | 已验证(联合新闻稿) |
| 新西兰 | 奥克兰办公室 57 | 小市场;可能是工程人才,而非商业 | 已验证(新闻) |
日本这一布局最为具体。MegaChips同时是战略投资者和日本首个Acumino演示环境的东道主 9。这是一个真实的商业立足点,尽管演示环境不等于生产部署,战略投资者也不等于付费终端客户。
8.5 市场规模测算的警示
档案中没有公开来源提供Acumino的可寻址市场规模测算、定价、合同价值或单位经济模型。“600个部署在管道中”这一数字来源于一篇投资者博客 8,未经证实。在机器人行业,管道是一个出了名地软性的指标:它可能意味着已签合同、意向书、合格线索或兴趣表达。在Acumino或其客户披露合同结构之前,其商业市场地位应被视为声称而非已证明。
客户与部署
面向日本市场联合开发与部署,并在 MegaChips 场地建立日本首个演示环境;MegaChips 同时为战略投资方。
09竞争格局
Acumino 处于三个通常被分开分析的竞争集合的交汇处:工业机械臂供应商与集成商、机器人基础模型开发者,以及基于示教的示教系统。它在三个领域都有竞争,但在任何一个领域都不占主导地位。
9.1 三个竞争集合
集合A:工业自动化现有厂商。 Universal Robots、Fanuc、Mitsubishi MELFA 和 Fairino 同时是 Acumino 支持的平台 4 和它的竞争对手。每一家都销售带有原生编程环境的机械臂,并且每一家都有动机让自己的技术栈足够好,从而使第三方智能层变得不必要。Universal Robots 尤其花了十年时间构建无代码示教生态系统。Acumino 的赌注是,机械臂供应商无法解决通用灵巧操作问题,因为该问题是跨平台的且需要大量数据。这个赌注站得住脚,但并不安全。
集合B:机器人基础模型开发者。 这是一个拥挤、资本密集的集合。Physical Intelligence、Skild AI、Figure 的 Helix、Google DeepMind 的 Gemini Robotics,以及一长串资金充足的进入者,都在追求通用操作策略。Acumino 在这个集合中的差异化因素是:(a) 明确的工业聚焦,而非通用人形机器人雄心;(b) 跨现有工业机械臂的硬件无关定位,而非专有机器人;(c) 机器人即服务(robot-worker-as-a-service)的商业模型。前两项是真正的战略选择。第三项既是融资结构,也是技术主张。
集合C:基于示教的示教系统。 提供动觉示教、基于遥操作的数据采集和无代码机器人编程的公司。这是 Acumino 的“任何工人都能教它”主张 14 受到最直接挑战的地方。该主张并不独特;它是协作机器人细分领域的基本门槛。
9.2 比较定位
| 维度 | Acumino(声称) | 工业机械臂现有厂商 | 通用机器人基础模型开发者 | 证据质量 |
|---|---|---|---|---|
| 硬件 | 无关;可在 UR、Fanuc、Mitsubishi、Fairino、OpenArm 上运行 4 | 仅自家机械臂 | 通常为自有硬件或特定平台 | 公司声称 |
| 示教方法 | 使用生产夹具的人类示教 4 | 原生示教器 / 无代码工具 | 遥操作、仿真、大规模数据 | 公司声称 |
| 部署时间 | “数天”(供应商)对比“数周”(合作伙伴新闻稿)19 | 配合集成商需数周至数月 | 大多处于商业化前阶段 | 供应商说法相互矛盾 |
| 商业模型 | 机器人即服务订阅 57 | 资本销售 + 集成 | 大多无收入或处于试点 | 公司声称 |
| 可靠性 | >99.9%(供应商,未经核实)1 | 已公布的 MTBF 数据 | 未公布 | 未经核实 |
| 融资 | 总计 1920 万美元 5612 | 上市公司 / 大型私营企业 | 1 亿美元以上轮次常见 | Acumino 已核实 |
| 员工人数 | 约 31 人 3 | 数千人 | 数百人 | 商业数据 |
融资和员工人数的对比是最令人清醒的一列。Acumino 正在与资本多出一到三个数量级的实体竞争。它的反驳论点必须是聚焦:在现有机械臂上实现工业灵巧性,是一个比通用人形智能更窄的问题,而窄问题可以用更少资本取胜。这个论点合理。但尚未得到证明。
9.3 MegaChips 关系作为竞争护城河
MegaChips 合作伙伴关系 9 是 Acumino 最接近可防御商业地位的东西。MegaChips 是一家日本半导体和系统公司,拥有现有的工业关系,它既是投资者也是渠道合作伙伴。如果 MegaChips 将其示范环境转化为客户引荐,Acumino 就获得了纯软件竞争对手所缺乏的分销渠道。如果它不这样做,该合作伙伴关系就只是一份新闻稿。区别将体现在是否有具名日本客户出现。
9.4 Google DeepMind 加速器作为信号,而非护城河
入选首届欧洲机器人加速器(15 家初创公司之一,于 2026 年 6 月 9 日宣布)已由多个独立来源核实 613。该计划提供 Gemini 模型访问权限、最高 35 万美元云积分、DeepMind 工程师指导,以及 2026 年 9 月在伦敦的 Demo Day。它不涉及股权,且明确不是投资 6。其价值真实但有边界:它是可信度信号、人才和云补贴,以及可能基于 Gemini 的感知技术先发优势。它不是商业护城河,竞争对手可能拥有同等或更好的相同模型访问权限。
9.5 竞争裁决
Acumino 的定位是连贯的:硬件无关、工业优先、示教驱动、服务定价。每个要素单独来看都站得住脚。风险在于,这一组合要求同时在模型质量、集成广度和服务交付方面做到卓越,而它只有约 1900 万美元和 31 人。竞争格局不会惩罚连贯的战略;它惩罚资源不足的执行。这才是现实风险,而不是战略本身。
竞品对比
| 机器人 | 厂商 | 自主性 | 可信度 |
|---|---|---|---|
| iRobot Roomba Combo 10 Max | iRobot | Autonomous | 0.90 |
| Mobile ALOHA (Stanford) | Stanford University | Teleoperated | 0.90 |
| 1X NEO | 1X Technologies | Remote-Assisted | 0.90 |
10地缘政治背景与约束
对于一家种子阶段公司而言,Acumino的地理分布异常广泛,由此产生了一系列具体的地缘政治风险敞口,值得精确指出。
10.1 四法域架构
| 法域 | 角色 | 风险敞口 |
|---|---|---|
| 希腊(欧盟) | 主要总部,Elliniko 57 | 欧盟《人工智能法案》合规、欧盟产业政策顺风、欧盟资金获取 |
| 美国 | Seattle办公室;SEC Form D自马萨诸塞州波士顿提交 12 | 美国出口管制、针对外资创立实体的CFIUS审查、美国客户合同 |
| 日本 | 办公室;MegaChips演示环境 9 | 日本机器人产业政策、半导体供应链联系 |
| 新西兰 | Auckland办公室 57 | 地缘政治风险敞口极小;可能为工程人才所在地 |
10.2 欧盟《人工智能法案》与工业机器人
欧盟《人工智能法案》最严格的义务适用于高风险类别,其中包括关键基础设施的安全组件,以及在某些解读下的特定工业应用。制造业场景中的工业机器人操作,通常不会像就业筛选或关键基础设施安全组件那样,被该法案附件三归类为高风险。然而,该法案的透明度条款和通用人工智能条款可能触及在欧盟部署的基础模型。Acumino的希腊总部意味着欧盟市场准入是原生的,但也意味着欧盟合规是强制性的而非可选的。档案中没有任何公开来源表明Acumino已发布《人工智能法案》合规立场。这是一个未知项,而非已知缺口。
10.3 美国出口管制与两用框架
档案中最引人注目的地缘政治信号,是Slush 2025上一段标题围绕"Dual-Use AI & Robotics"的视频访谈 18。机器人领域的两用框架并非中性。先进操作、自主运行以及面向物理任务的基础模型,具有 plausible 的国防和安全应用,而美国出口管制制度(EAR,适用时包括ITAR)和外资投资审查(CFIUS)正日益审视机器人和人工智能领域。一家希腊创立、拥有美国实体、美国办公室、日本战略投资者以及两用公开定位的公司,正处于美国监管机构可能审查的类别之中。没有任何公开来源表明存在任何监管行动或限制。关键在于,这一风险敞口确实存在,且未被披露。
10.4 日本作为战略对冲
与MegaChips的关系 9 为Acumino提供了一个日本锚点,在技术格局日益碎片化的背景下极具价值。日本对机器人合作采取了相对开放的姿态,并且自身也有劳动力短缺的迫切需求。对于一家在美中技术脱钩中航行的欧洲公司而言,日本是一个相对低摩擦、高需求的市场。这是一项真正的战略资产。
10.5 供应链与硬件依赖
Acumino的硬件无关定位意味着它不拥有供应链,这消除了一大主要地缘政治风险敞口,但也消除了一大利润和控制来源。其依赖在于第三方机械臂供应商(UR、Fanuc、Mitsubishi、Fairino)以及用于模型训练的云算力。DeepMind加速器的云积分 6 部分抵消了算力成本,但也造成了对Google基础设施的依赖。如果Acumino的模型是在Gemini邻近基础设施上训练的,那便是一项值得监测的战略依赖。
10.6 地缘政治裁决
Acumino的多法域架构在市场准入和人才方面是资产,在合规复杂性和监管审查方面则是负债。两用框架 18 是公开记录中最被低估的地缘政治信号。它不是问题的证据;它是该公司运营于监管机构密切关注之类别中的证据。
11炒作、现实与难看的一面
本节将Acumino公开定位中经过验证的内容、声称的内容以及缺乏支持或具有误导性的内容区分开来。
11.1 现实:经过验证的内容
| 声明 | 状态 | 依据 |
|---|---|---|
| 成立于2021年,源自希腊,脱胎于17年以上的机器人研究 | 已验证 | 多个独立新闻来源 578 |
| 由Radar Ventures领投的1170万美元种子轮,于2026年年中完成 | 已验证 | 多个新闻来源及SEC Form D 5612 |
| 总融资额1920万美元 | 已验证 | 多个来源;种子前轮通过减法推算得出 56 |
| 入选Google DeepMind首届欧洲机器人加速器,15家之一 | 已验证 | 多个独立来源 613 |
| MegaChips联合开发及日本演示环境 | 已验证 | 联合新闻稿 9 |
| CEO Minas Liarokapis | 已验证 | 多个来源 57 |
| 截至2026年7月约31名员工 | 商业数据 | Caplight 3 |
| 存在同行评审的研究成果 | 已验证 | arXiv论文 141516 |
经过验证的核心是一家真实存在的公司,拥有真实的融资、真实的研究成果和真实的战略合作伙伴关系。这已经超过了许多种子期机器人公司所能展示的水平。
11.2 炒作:声称但未经证实的内容
| 声明 | 来源 | 为何应谨慎对待 |
|---|---|---|
| “>99.9%可靠性” | 官方网站 1 | 无独立验证;未定义可靠性(MTBF?成功率?正常运行时间?);无测试条件 |
| “+45%吞吐量” | 官方网站 1 | 未说明基线;无第三方测量 |
| “数天内完成部署” | 官方网站 1 | 与合作伙伴新闻稿中“数周”的说法相矛盾 9 |
| “600个部署项目在管道中” | 投资者博客 8 | 管道未定义;无客户名称 |
| “任何工人都能教会系统” | 官方网站 14 | 无已发表用户研究;无独立演示 |
| 跨五个以上平台的硬件无关性 | 官方网站 4 | 平台列表仅为声明;无在每个平台上生产部署的证据 |
这里的模式并不陌生:供应商指标在未提供方法论的情况下被呈现。>99.9%这一数字影响最大,因为这是采购工程师会用来论证试点合理性的那类数字。没有定义,它就不是规格;它是口号。
11.3 难看的一面:缺乏支持或具有误导性的内容
“数天”与“数周”的差异。 官方网站称数天内完成部署 1。MegaChips联合新闻稿称该合作将自动化时间从数月缩短至数周 9。这两者并非同一说法。更具体、受语境约束的数字是“数周”。首页营销声明超出了合作伙伴新闻稿,这是编辑纪律方面的危险信号,未必是针对公司本身,但这意味着“数天”这一数字不应被当作事实重复。
自主性框架。 档案中的自主性判定为“自主”,置信度为中等(0.72)。其推理是合理的:人类演示是设置步骤,而非任务执行。但公开材料并未清楚区分教学与运行,普通读者很容易得出系统完全无需人类参与即可运行的结论。诚实的表述是:人类教学,机器人执行,而该执行在生产中的可靠性尚未验证。
研究归属问题。 档案指出,TacUMI论文 17 来自TUM/Agile Robots,而非Acumino直接完成。如果Acumino的公开材料暗示其拥有并非自己完成的作品的著作权,那就是一个可信度问题。档案并未确认Acumino声称拥有著作权;它只是将该论文标记为提取事实中被引用的内容。在做出任何指控之前应先核实这一点,但这是一个悬而未决的问题。
无关视频污染。 档案中的两个YouTube来源 1920 以及其他几个来源 21222324272829 是与消费电子和汽车相关的内容,与Acumino无关。它们出现在研究语料库中是提取产物,并非Acumino的问题,但这提醒我们,自动化研究管道可能虚增表面证据量。真正的Acumino媒体证据很单薄:只有一次实质性采访 18。
11.4 声明与证据对照摘要
| 声明类别 | 供应商主张 | 独立佐证 | 编辑权重 |
|---|---|---|---|
| 融资与投资者 | 1920万美元,具名投资者 | 多个来源 + SEC文件 | 高置信度 |
| 加速器入选 | DeepMind 15家之一 | 多个独立来源 | 高置信度 |
| MegaChips合作 | 联合开发,日本演示 | 联合新闻稿 | 高置信度(存在性),低(商业影响) |
| 部署速度 | 数天 | 合作伙伴称数周 | “数天”置信度低 |
| 可靠性 | >99.9% | 无 | 未验证 |
| 吞吐量 | +45% | 无 | 未验证 |
| 管道 | 600个部署项目 | 仅投资者博客 | 未验证 |
| 教学便捷性 | 任何工人 | 无 | 未验证 |
声明追踪
自主性结论依赖厂商材料和报告在六项任务上完成真实世界任务的研究论文 [15][16],但没有任何独立第三方证实客户生产环境中的无监督自主运行,且部分早期工作仅在仿真中完成 [14]。
这些数字仅出现在公司自有网站及源自厂商的商业列表中 [1][2][4][3],没有任何独立评测者、客户或第三方测试予以佐证,档案也明确将其标记为未经证实的厂商声明。
公司主页声称“数天”,而 MegaChips 联合公告称“数周” [1][9],且没有独立来源记录实际客户部署时间,因此该声明源自厂商且自相矛盾。
这些数字仅来自投资者博客文章(Big Pi)[8],未获任何独立来源、客户确认或监管文件佐证。
硬件无关性声明仅在公司自有品牌页面详细描述 [4],虽然研究论文在特定平台上演示了策略 [15][16],但没有独立来源验证无需重新训练即可跨平台迁移。
多家独立新闻来源及 Orrick 律所公告一致确认入选、批次规模、日期及项目细节 [6][7][10][13],但该项目为无股权、非财务性质。
该消息通过雅虎财经新闻稿 [9] 报道,属于联合企业公告而非独立报道,且没有第三方证实该示范环境的运行或成果。
种子轮金额和领投方获多家独立新闻媒体 [5][6][7][10][11] 及 SEC Form D 文件 [12] 佐证,但 750 万美元 pre-seed 金额系通过减法推算而非直接披露。
12未来情景
以下情景为编辑性构建,而非预测。其目的是界定24至36个月期限内可能结果的范围,并识别可用于区分这些情景的可观察信号。
12.1 情景框架
| 情景 | 概率(编辑性评估) | 定义性条件 | 关键可观察信号 |
|---|---|---|---|
| 聚焦工业领域的胜利 | 30% | 到2027年底拥有10+家具名生产客户 | 具名客户案例研究及指标 |
| 缓慢的商业磨砺 | 40% | 试点转化缓慢;管线持续疲软 | 无具名客户;以持平估值重复融资 |
| 转向平台/工具 | 15% | 将AcuBrain数据引擎作为软件出售给集成商 | 许可公告;RaaS重心降低 |
| 被收购 | 10% | 被机械臂厂商、MegaChips或更大AI实验室收购 | 收购申报文件或新闻稿 |
| 失败/清盘 | 5% | 无法将种子轮转化为商业牵引力 | 裁员、资产出售、沉默 |
12.2 情景详述
聚焦工业领域的胜利(30%)。 Acumino将MegaChips渠道及其欧洲基地转化为一系列在配套、包装和装配领域可引用的生产部署。600台管线8被证明基本属实。公司在2027年以显著更高的估值完成A轮融资。此情景要求>99.9%的可靠性声明通过客户验收测试,这是最艰难的单一道关卡。
缓慢的商业磨砺(40%)。 这是种子期工业机器人公司最可能的结果。试点被宣布,部分在技术上取得成功,但转化为多站点生产合同的速度缓慢,因为工业采购周期漫长、安全认证昂贵,且尽管声称硬件无关,每个客户仍需要定制化集成。公司依靠种子轮和过桥资金维持生存,收入有限。这不是失败;这是基准概率。
转向平台/工具(15%)。 如果RaaS单位经济性被证明困难(服务交付是人力密集型的,而Acumino的31名员工无法服务数百个部署),公司可能将AcuBrain重新定位为授权给集成商和机械臂厂商的数据引擎和模型层。这将是全栈服务模式的战略撤退,但可能更具资本效率。
被收购(10%)。 硬件无关的操控基础模型对机械臂厂商(Universal Robots、Fanuc)、半导体相关工业参与者(MegaChips)或更大AI实验室而言是战略资产。在1920万美元投资基数上,1亿至3亿美元区间的收购对投资者而言将是良好结果。MegaChips关系使这一可能性真实存在。
失败(5%)。 鉴于融资、加速器和合作关系的状况,概率较低,但并非为零。工业机器人行业有着悠久的历史,许多技术上令人印象深刻的公司却无法实现销售。
12.3 情景驱动因素
| 驱动因素 | 有利于上行 | 有利于下行 |
|---|---|---|
| 生产中的可靠性 | 经验证>99% | 试点中失败 |
| 客户转化 | 具名多站点合同 | 无休止的试点 |
| 资本效率 | RaaS无需增加人员即可扩展 | 服务交付消耗利润 |
| 竞争 | 专注胜过通才 | 通才支出更多 |
| 监管 | 欧盟/日本顺风 | 两用审查、AI法案负担 |
| 人才 | 31人团队执行力强 | CEO/创始人的关键人物风险 |
12.4 最重要的单一变量
在所有情景中,一个变量占据主导地位:Acumino能否产生一个具名的、付费的、生产的客户,且其愿意公布结果。其他一切(融资、加速器、合作关系、研究)都处于这一变量的上游。在这一变量存在之前,所有商业声明都仍是临时性的。
13持续跟踪清单
本清单专为持续监测而设计。每一项均可从公开来源观察,且每一项都与本报告识别的某一具体不确定性相关联。
13.1 商业转化信号
| 信号 | 为何重要 | 何处查找 | 频率 |
|---|---|---|---|
| 首个具名生产客户 | 将管线声明转化为证据 | 公司网站、新闻稿、行业媒体 | 持续 |
| 含指标的客户案例研究 | 检验可靠性与吞吐量声明 | 公司网站、客户新闻稿 | 每季度 |
| MegaChips Japan 在演示之外的部署 | 检验合作关系是否已商业化 | MegaChips IR、日本行业媒体 | 每季度 |
| 合同金额或 ARR 披露 | 检验单位经济模型 | 融资公告、SEC 文件 | 每年 |
| 管线数字被重述或删除 | 检验 600 是否真实 | 投资者博客、公司声明 | 每半年 |
13.2 技术验证信号
| 信号 | 为何重要 | 何处查找 | 频率 |
|---|---|---|---|
| 独立可靠性测试 | 验证 >99.9% 的唯一途径 | 行业媒体、客户审计、学术合作 | 持续 |
| 安全认证(ISO 10218 / TS 15066) | 许多工业部署的必备条件 | 认证机构、公司披露 | 每年 |
| 关于 AcuBrain 的同行评审论文 | 检验研究深度与营销之间的差距 | arXiv、会议(CoRL、ICRA、RSS) | 每个会议周期 |
| 有证据支撑的平台扩展 | 检验硬件无关性声明 | 公司网站、集成商公告 | 每季度 |
| Sim-to-real 验证 | 检验研究成果能否迁移 | 论文、技术博客 | 持续 |
13.3 财务与组织信号
| 信号 | 为何重要 | 何处查找 | 频率 |
|---|---|---|---|
| Series A 公告 | 检验投资者信心与估值轨迹 | 新闻稿、SEC Form D | 发生时 |
| 员工人数增长 | 检验执行能力 | LinkedIn、Caplight 3 | 每季度 |
| 关键招聘(销售、交付、安全) | 检验商业化与研究的侧重 | 每季度 | |
| SEC Form D 修订 | 检验美国实体活动与融资 | SEC EDGAR | 提交时 |
| 投资者追加投资 | 检验内部人士信心 | 融资公告 | 每年 |
13.4 竞争与市场信号
| 信号 | 为何重要 | 何处查找 | 频率 |
|---|---|---|---|
| 机械臂厂商原生 AI 功能 | 对硬件无关层构成威胁 | UR、Fanuc、Mitsubishi 产品新闻 | 持续 |
| 通用机器人 FM 定价 | 设定竞争基准 | Physical Intelligence、Skild、Figure 公告 | 持续 |
| 工业劳动力市场数据 | 检验需求论点 | Eurostat、BLS、日本 MHLW | 每季度 |
| 欧盟 AI 法案机器人相关指引 | 检验合规负担 | 欧盟出版物 | 发布时 |
13.5 需监测的危险信号
- 多年重复 ">99.9%" 却无方法论说明。
- 管线数字增长但无对应的客户公告。
- 合作公告后 12 个月内无后续商业活动。
- 研究论文停止发表(表明研发被降级)或发表但无真实世界验证。
- CEO 或创始技术团队离职。
- 部署规模扩大却对安全认证保持沉默。
13.6 需监测的积极信号
- 具名客户愿意公开谈论并附指标。
- 独立第三方测试或审计。
- 获得安全认证。
- Series A 估值大幅提升且有内部人士参与。
- 同行评审工作包含跨多任务的真实机器人评估。
- 日本生产部署超出 MegaChips 演示环境。
14来源与方法论
14.1 方法论
本报告基于2026年9月18日汇编的研究档案,涵盖官方、商业、研究、新闻、视频和社区六大类别的35个来源。编辑方法全程采用四种证据标签:
| 标签 | 定义 | 本报告中的处理方式 |
|---|---|---|
| 已核实事实 | 监管文件、官方产品文档、具名客户确认、同行评审或一手研究,或多个独立来源 | 作为事实陈述并附引用 |
| 公司声明 | 由公司陈述,未经独立核实 | 归属于公司;不作为事实对待 |
| 编辑推断 | 基于公开证据得出的合理结论 | 标注为推断;展示推理过程 |
| 未知 | 未公开披露 | 明确表述为"未公开披露" |
三项具体原则被无一例外地执行:
- 任何演示视频均不被视为自主工作的证明。 编排或剪辑的演示确立的是可能性,而非可靠性或自主性。
- 任何出货均不被视为生产性部署的证明。 交付一台设备不等于一台设备在创造价值。
- 任何合作公告均不被视为付费客户的证明。 联合新闻稿确立的是意向和关系,而非收入。
在档案资料薄弱之处,本报告如实说明,而非填充内容。若干部分(尤其是安全认证、单位经济性和客户身份)之所以薄弱,是因为缺乏公开披露,而非研究遗漏。
14.2 本报告的已知局限性
- 供应商来源的性能指标。 >99.9%的可靠性和+45%的吞吐量数据来自Acumino自身材料,在档案中没有独立佐证。
- 无具名客户。 没有任何公开来源指名道姓地确认付费生产客户。
- 媒体证据薄弱。 在档案的视频来源中,只有一条18实质性地关于Acumino;其余为无关的消费电子和汽车内容,已被排除在分析之外。
- 研究归属模糊。 一篇被引用的论文17来自TUM/Agile Robots,而非Acumino。本报告并未断言Acumino声称 authorship;仅标记了这一模糊性。
- 自主性置信度为中等。 自主性判定(0.72)基于供应商声明和研究论文的任务完成情况,而非独立的现场观察。
- 无财务细节。 收入、定价、合同金额和烧钱率均未公开披露。
14.3 来源列表
- Acumino — Scalable Physical AI for Industrial Automation — https://acumino.ai
- Acumino — Scalable Physical AI for Industrial Automation — https://www.acumino.ai/
- Acumino | Valuation, Funding Rounds & Stock Price — https://www.caplight.com/company/acumino
- Acumino — Scalable Physical AI for Industrial Automation (brand page) — https://www.acumino.ai/brand/
- Acumino raises $11.7m seed to scale robotics deployments — https://www.massrobotics.org/acumino-raises-11-7m-seed-to-scale-robotics-deployments/
- Acumino Raises $11.7 Million Seed Round and Joins Google DeepMind's European Robotics Accelerator — https://www.orrick.com/en/News/2026/07/Acumino-Raises-11-7-Million-Seed-Round-and-Joins-Google-DeepMinds-European-Robotics-Accelerator
- Acumino Raises $11.7M Seed for Robot Foundation Models — https://theroboticsmedia.com/article/acumino-11-7m-seed-robot-foundation-models
- Acumino raises $11.7M seed round to scale Physical AI — Big Pi — https://bigpi.vc/blog/acumino-raises-11.7m-seed-round-to-scale-physical-/
- MegaChips and Acumino Establish Demonstration Environment in Japan — https://finance.yahoo.com/news/megachips-acumino-establish-demonstration-environment-010000370.html
- Acumino Raises $11.7M Seed to Scale Physical AI Robotics — Fundraise Insider — https://fundraiseinsider.com/blog/acumino-raises-11-7m-seed-to-scale-physical-ai-robotics/
- Acumino raises $11.7m seed to scale robotics deployments | Let's Data Science — https://letsdatascience.com/news/acumino-raises-117m-seed-to-scale-robotics-deployments-c63b06a0
- Acumino, Inc.: Form D filed 2026-06-25, $11.7M target — https://www.takeoffradar.com/f/0001963324-26-000005/
- Acumino Raises $11.7m in Seed Funding for Industrial Robotics — LinkedIn — https://www.linkedin.com/posts/tnugent92_deepmind-handpicked-this-startup-for-its-activity-7475519150690521091-I4-k
- Meta-learning adaptive dynamics models — https://export.arxiv.org/pdf/2207.12062v1.pdf
- Tri-Manual Visuomotor Imitation Learning of Robot Policies — https://arxiv.org/abs/2607.25731
- A System for Fast, Resilient, and Adaptable Loco-Manipulation Behaviors on Humanoid Robots — https://arxiv.org/abs/2609.01518
- TacUMI: A Multi-Modal Universal Manipulation Interface for Contact-Rich Tasks — https://arxiv.org/html/2601.14550v1
- Talking Heads — Acumino on Dual-Use AI & Robotics | Endeavor Booth Events | Slush 2025 — https://www.youtube.com/watch?v=8datkk3a8i4
- Acemagic Kron Mini K1 Teardown Disassembly Review — https://www.youtube.com/watch?v=XtfTE0zn_rM
- ACEMAGICIAN M1 Mini PC Tested | Triple Displays, 24GB RAM, Ryzen 7 — https://www.youtube.com/watch?v=44aL--a06gM
- ACEMAGIC M1A Pro Mini PC Review — i9-13900HK + Arc A770 Powerhouse — https://www.youtube.com/watch?v=OTegG1H1p4I
- Review: ACEMAGICIAN Kron Mini K1: Ryzen 5 7430U, 4K Triple Display, Micro Gaming PC! — https://www.youtube.com/watch?v=8m-eL4bMInU
- ACEMAGIC K1 Mini PC Review: Is This the BEST Budget Mini PC in 2026? — https://www.youtube.com/watch?v=Si37xa3B5Xs
- Long Term Owners Review | Maserati Quattroporte — https://www.youtube.com/watch?v=qetBjsUp3fY
- Reliability — Department of Energy — https://www.energy.gov/topics/reliability
- Validity and reliability of clinical signs in the diagnosis of dehydration — https://pubmed.ncbi.nlm.nih.gov/9113963/
- Land Rover is WORSE than I Thought! // Range Rover Reliability — https://www.youtube.com/watch?v=Sm2uG78Lrh4&vl=en
- Do you understand the difference between "reliability" and "durability"? — https://www.reddit.com/r/askcarguys/comments/1ravhmd/do_you_understand_the_difference_between/
- What is Site Reliability Engineering (SRE)? — https://www.youtube.com/watch?v=ztIIcXNzMN4
来源19至29为研究语料库的完整性而收录,但并非实质性关于Acumino。它们已被排除在分析之外,此处仅用于记录完整档案。
14.4 编辑标准声明
本报告按照高端编辑标准撰写:以证据为导向,对供应商声明持怀疑态度,对已知与未知内容具体明确,且不含营销语言。在证据支持Acumino之处,本报告如实陈述。在证据不支持之处,本报告同样如实说明。该公司是真实的、已获融资的,且在技术上具有可信度。其商业声明尚未得到验证,本报告据此对待。